机器人

机器人力控传感器连接座加工如何控制孔位和同轴度?

2026-08-25 机器人

机器人力控传感器连接座加工如何控制孔位和同轴度?

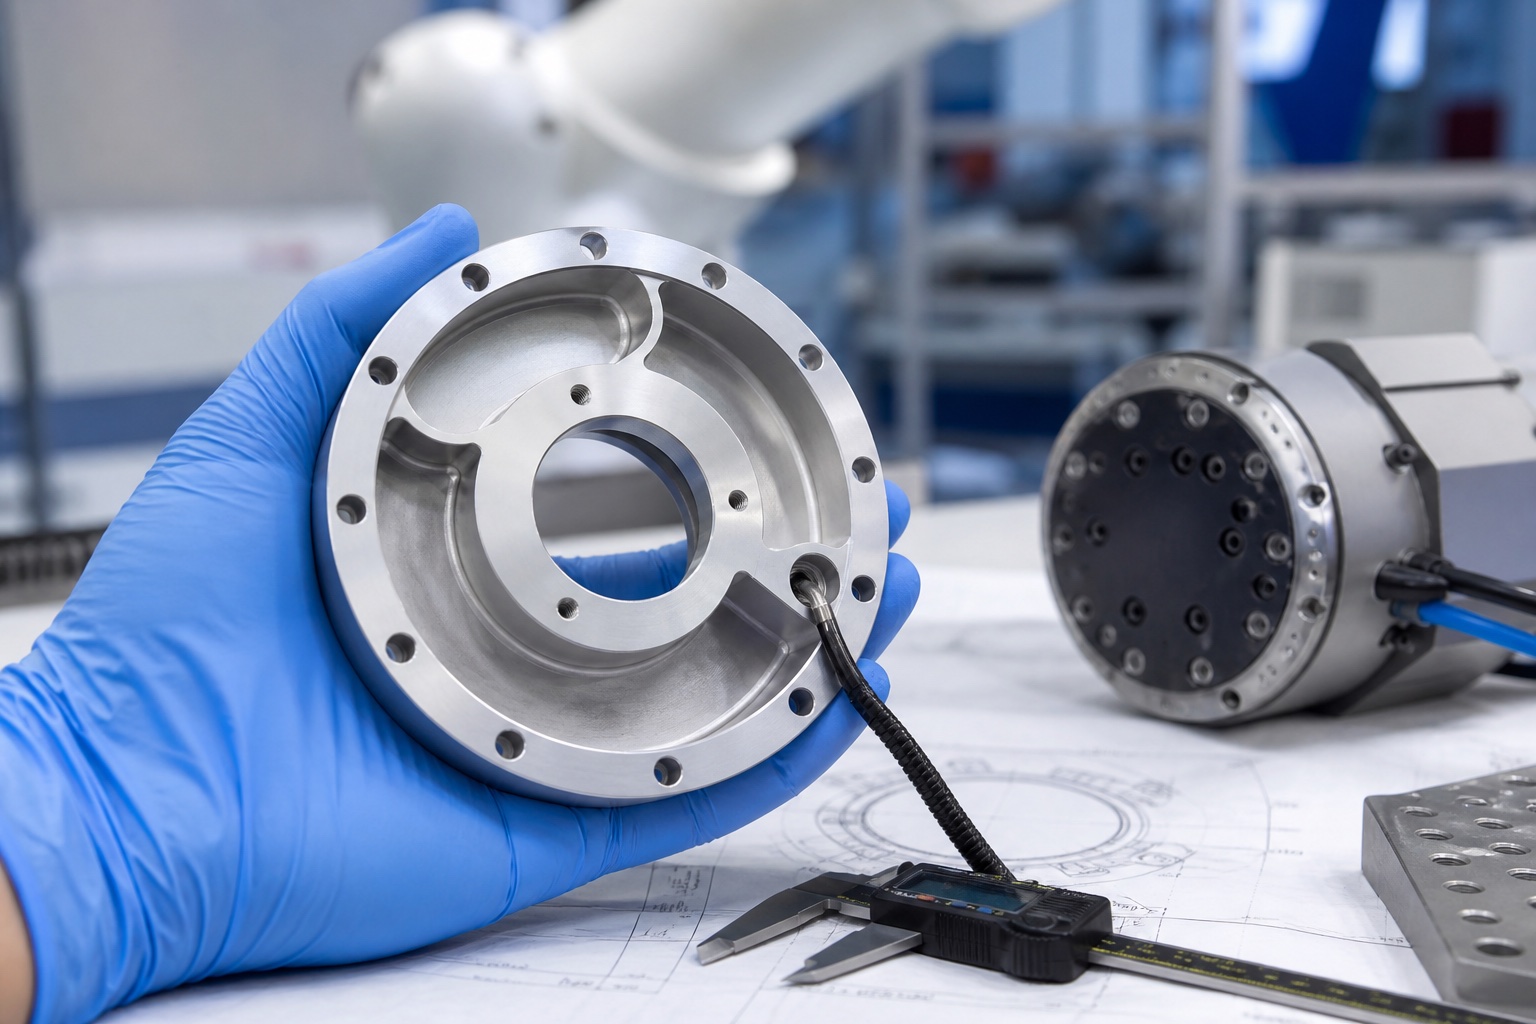
机器人力控传感器连接座通常安装在机械臂末端、六维力传感器和执行器之间,负责承载、定位、传递力矩和保护线缆。零件结构常包含中心孔、法兰孔阵列、薄壁腔体、侧向螺纹孔和线缆避让槽,对加工基准和孔位一致性要求较高。

这类零件的核心不是单个孔径,而是孔组之间的相对关系。中心孔、法兰孔和端面如果不在同一基准体系下加工,传感器装上后可能出现偏心、端面贴合不良或姿态偏差。北京机器人研发项目通常改版快、小批量多,因此首件检测和装配反馈要尽早完成。

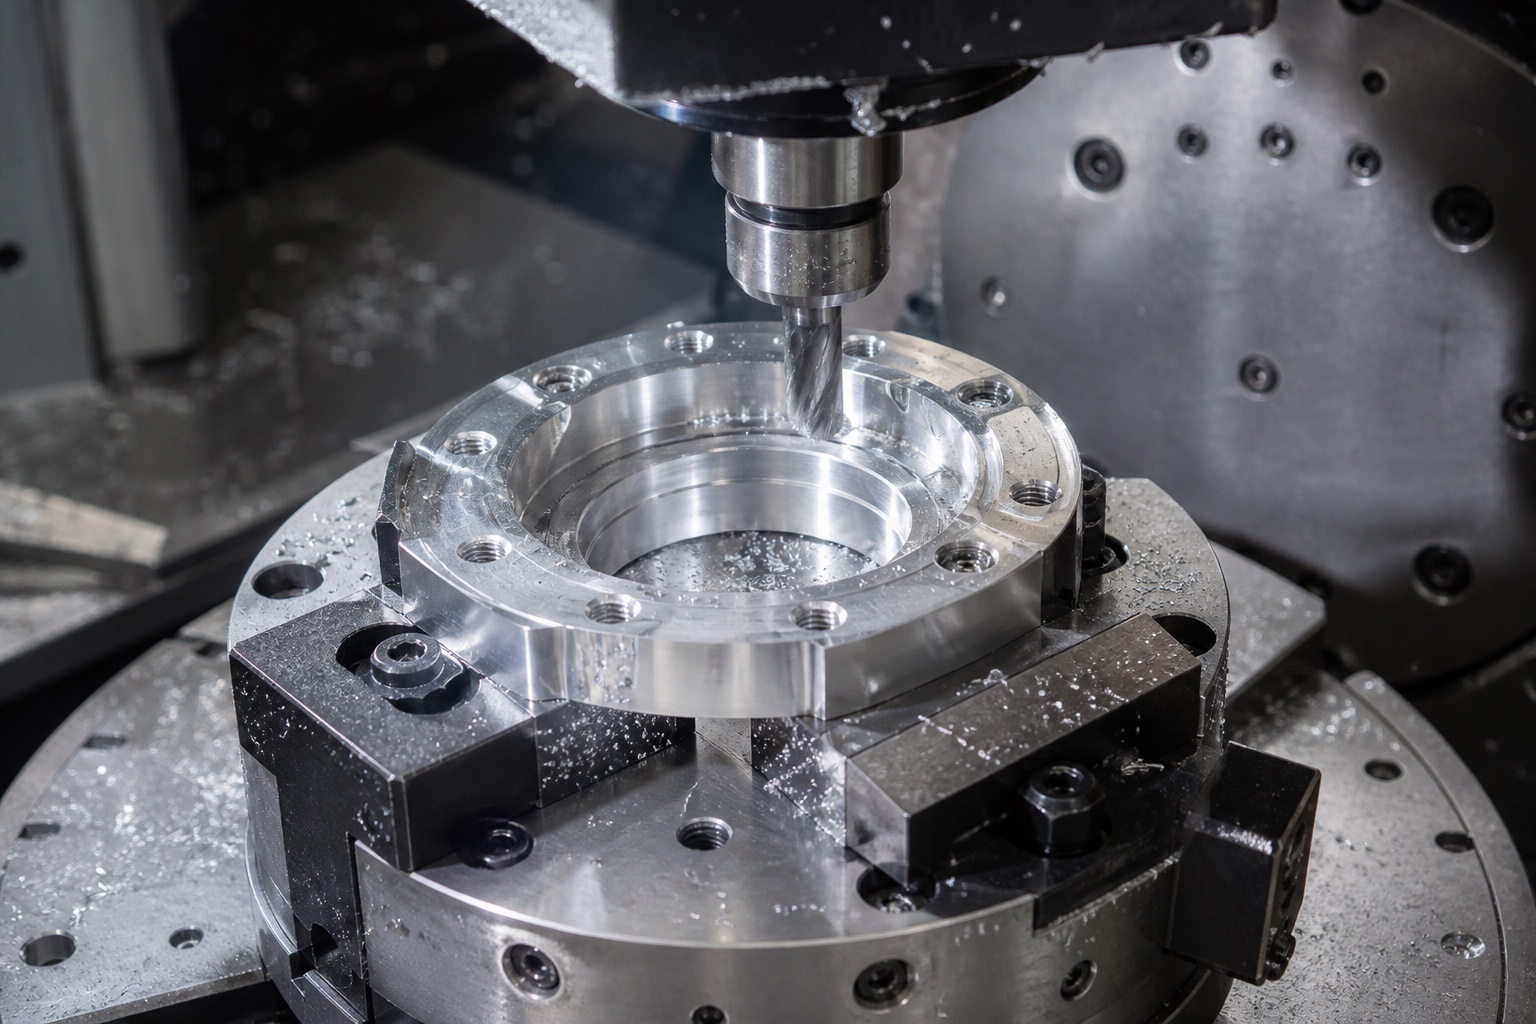
机器人力控传感器连接座加工如何控制孔位和同轴度?加工现场

一、关键结构评估

加工时建议先确定装配主基准,再安排粗加工、半精加工和关键孔精加工。薄壁腔体和大开口结构容易在材料去除后释放应力,装夹力过大也会造成松夹后回弹。对于高要求连接座,可通过工序间检测和合理余量分配降低变形。

法兰孔阵列应重点检查孔距、垂直度、螺纹深度和沉孔深度。中心孔需要关注圆度、同轴度和孔口倒角。线缆避让槽虽然不一定是高精度功能面,但毛刺和锐边会影响线缆安装和长期可靠性。

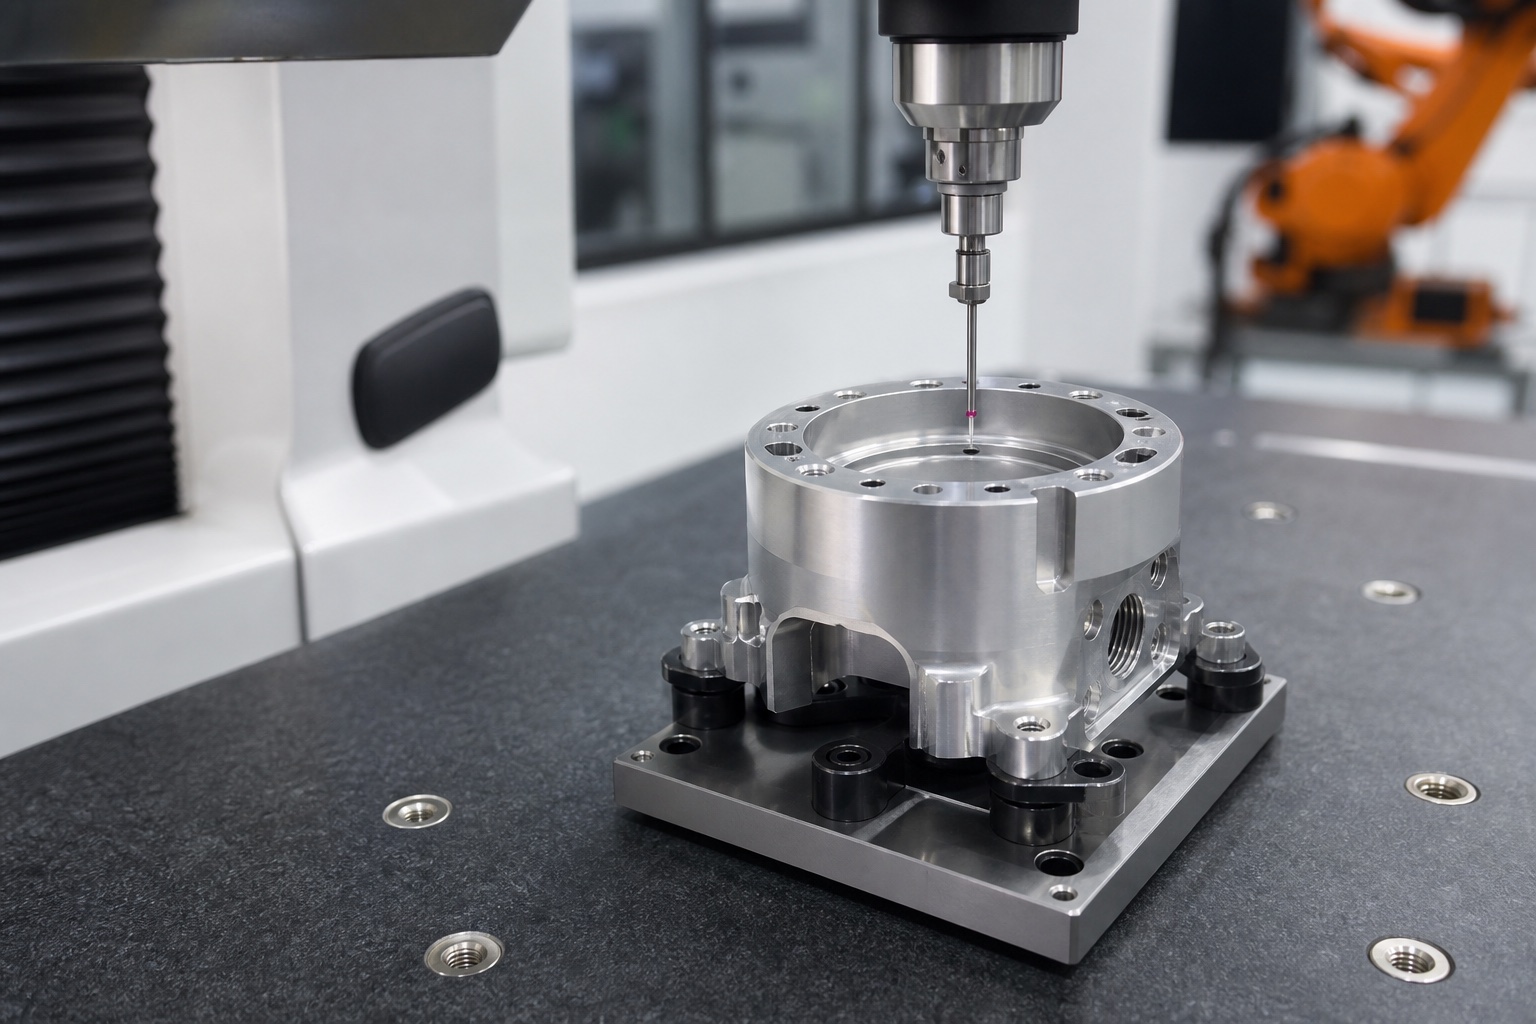
机器人力控传感器连接座加工如何控制孔位和同轴度?检测

二、加工与去毛刺控制

如果零件需要阳极氧化,必须提前考虑膜厚和关键面保护。端面、中心孔、定位孔和螺纹孔在后处理后是否复检,应在报价和下单阶段明确。许多装配问题来自加工尺寸和表面处理补偿没有统一。

检测建议组合使用三坐标、螺纹规、高度规和装配试装。对于机器人力控连接座,最终目标是让传感器安装姿态稳定、端面贴合可靠、孔位可重复装配,并让小批量生产保持一致。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱