机器人

六维力传感器转接法兰加工如何控制端面跳动和孔位?

2026-09-05 机器人

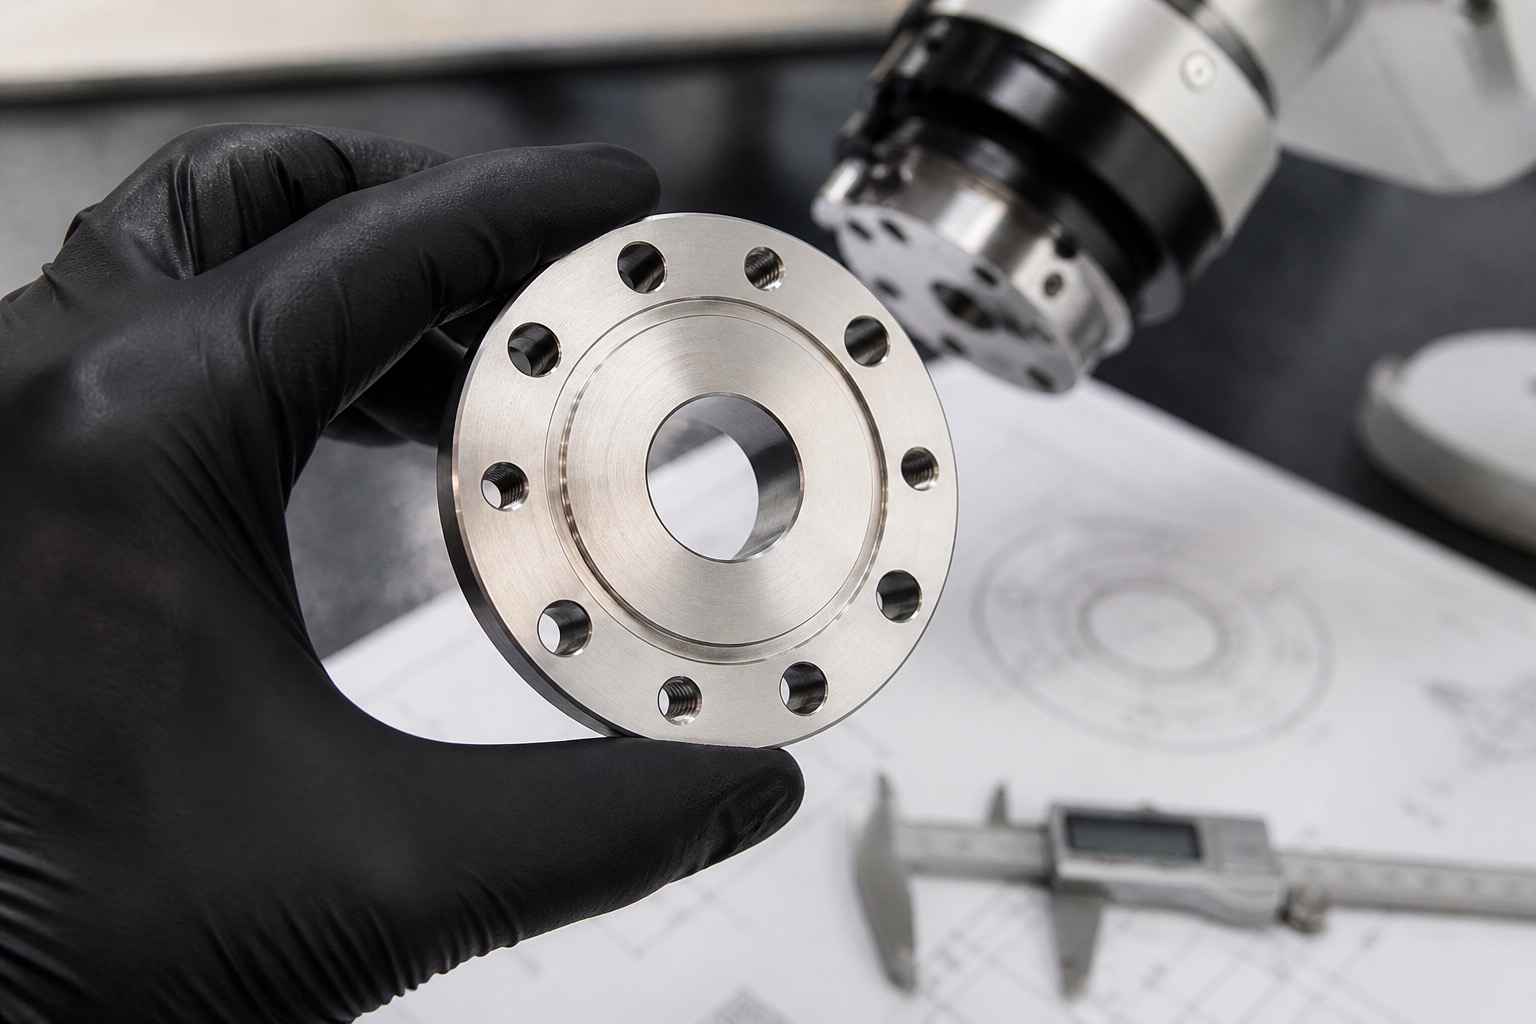
六维力传感器转接法兰图纸确认

在人形机器人、工业机器人和自动化测试平台中,六维力传感器转接法兰负责连接机器人腕部、传感器和末端执行器。它看似只是一个带孔圆盘,实际却影响装配姿态、受力传递和重复定位。端面跳动、中心孔同轴度、孔距和孔口毛刺如果控制不好,后续装配会出现偏斜、卡点或标定不稳定。

北京机器人研发项目常见特点是多品种、小批量、版本迭代快。加工厂不仅要按图做出零件,还要理解哪些尺寸与传感器安装直接相关,哪些外形只是避让或减重。只有把功能基准确认清楚,首件检测才真正有效。

一、端面是传感器安装的第一基准

六维力传感器通常依靠法兰端面贴合和孔组锁紧实现定位。若端面平面度不足或端面跳动过大,传感器安装后可能产生微小倾斜,影响力矩传递和标定稳定性。加工时应让端面、中心孔和关键孔组围绕同一基准完成。

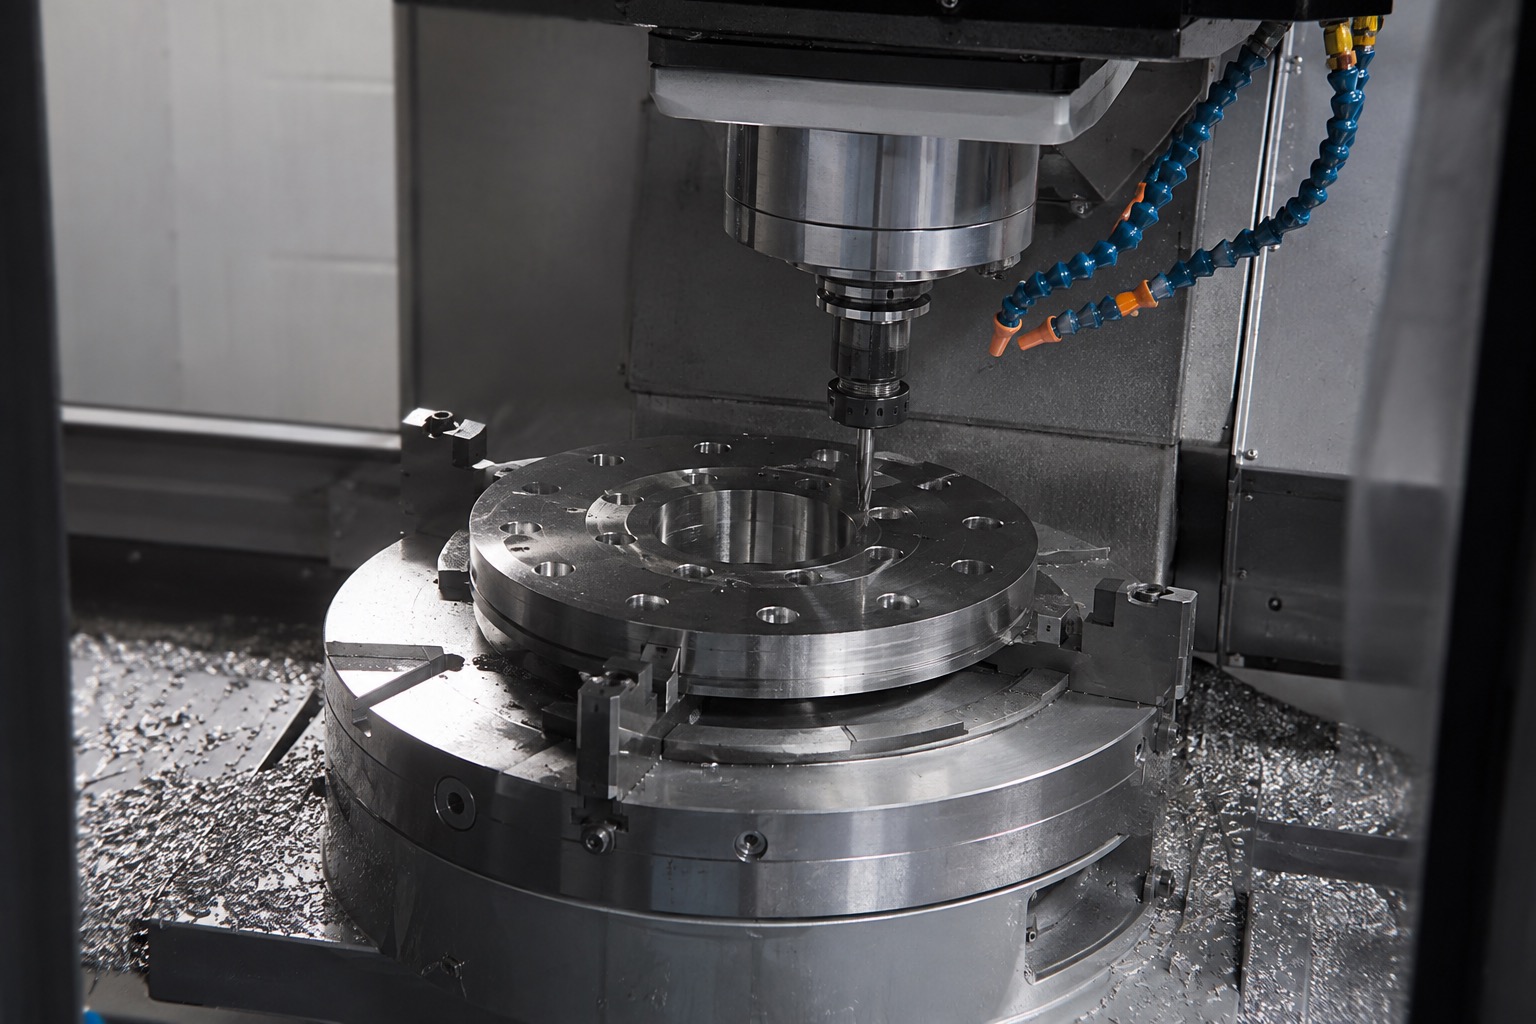
对于316L不锈钢法兰,粗加工后可保留精加工余量,最后统一精修端面和孔系,减少装夹和材料释放带来的误差。

机器人不锈钢法兰CNC加工

二、孔位不仅要准,还要可装配

机器人转接法兰常包含沉孔、通孔、螺纹孔、销孔和侧向孔。孔位偏差会影响传感器和末端执行器对接,孔口毛刺会影响贴合面和螺钉锁紧。对于定位销孔,应明确孔径、公差和与中心孔的相对位置。

孔系较多时,建议尽量在同一次装夹中完成关键孔,降低翻面误差。螺纹孔加工后应清理孔内残屑,并检查孔口倒角是否一致。

三、316L材料要防止加工硬化

316L不锈钢韧性高,刀具磨损和加工硬化会影响孔径和表面质量。加工时应选择合适刀具、冷却和进给参数,避免反复空磨。对于孔口和槽口,应安排稳定的倒角去毛刺工序。

如果零件后续需要钝化、喷砂或抛光,也要提前说明外观面和功能面边界,避免表面处理影响关键配合。

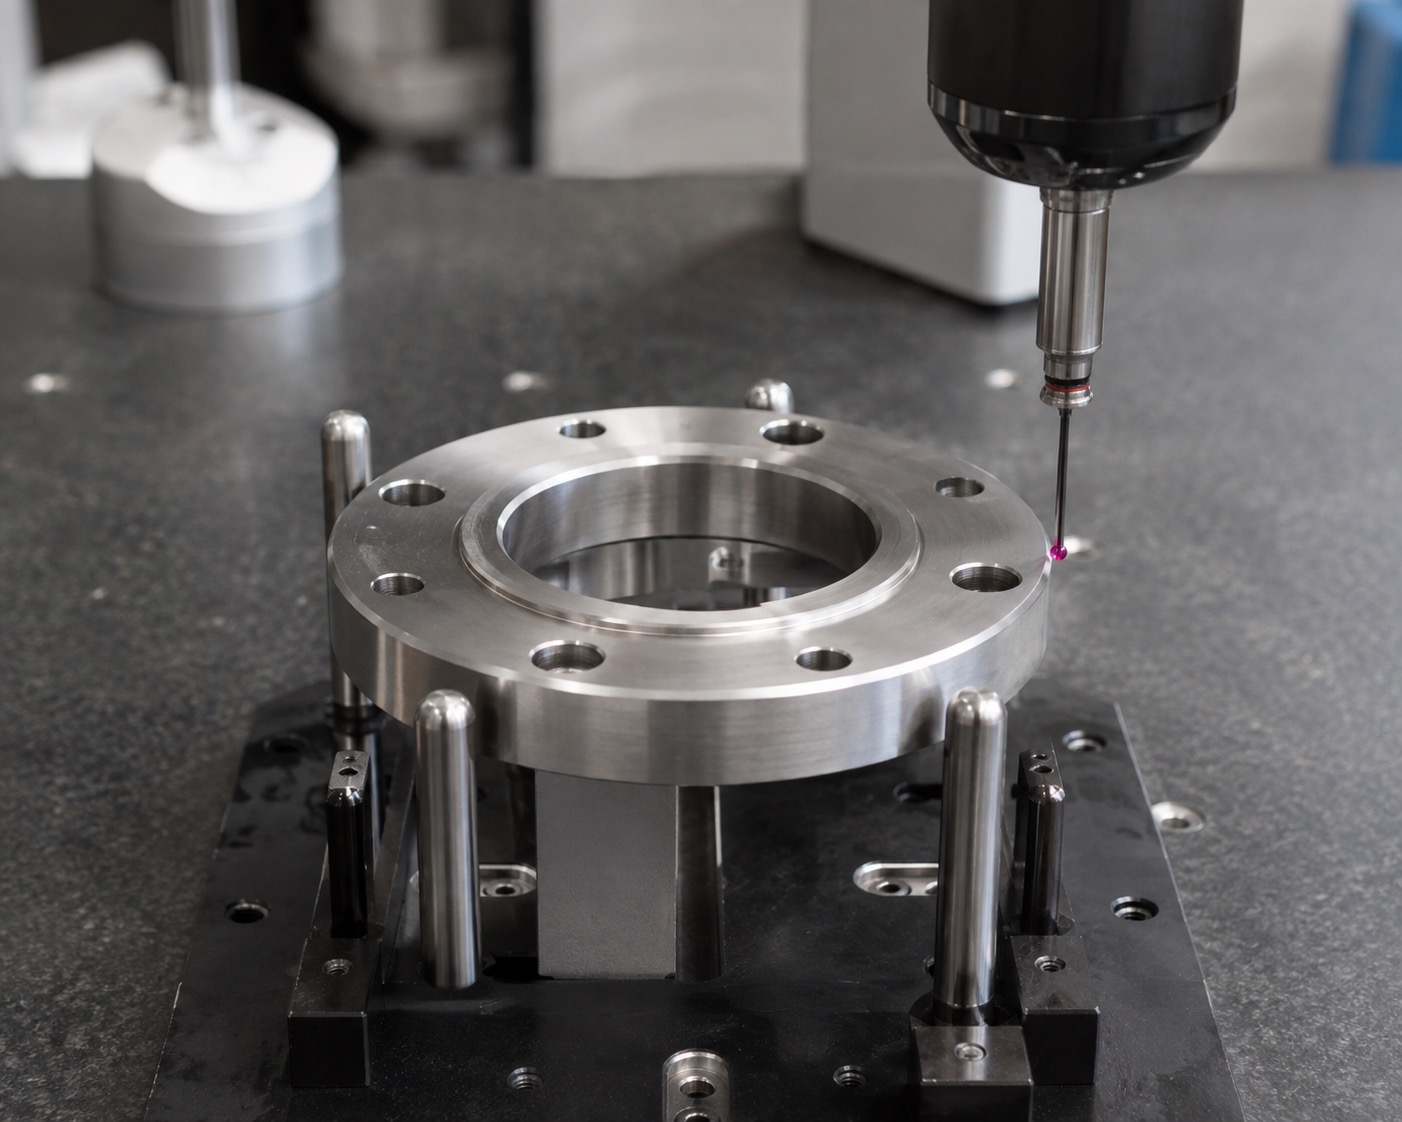
机器人法兰端面跳动和孔位检测

四、检测要围绕装配链条

法兰检测不能只测外径和厚度。关键项目包括端面平面度、端面跳动、中心孔尺寸、孔距、销孔位置、螺纹通止和孔口毛刺。对于传感器法兰,三坐标检测和装配试装都很有价值。

从打样到小批量,建议记录装夹方式、刀具方案、检测基准和首件报告。这样后续版本调整时,可以快速判断孔位、端面或减重槽变化是否影响装配。

总体来看,六维力传感器转接法兰加工的核心,是把端面、中心孔、孔系、材料和检测放在同一个装配逻辑里控制。提前提供传感器接口图、末端执行器图纸和关键公差,能显著提高打样一次通过率。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱