机器人

协作机器人编码器安装座加工如何控制同轴度和孔位?

2026-09-16 机器人

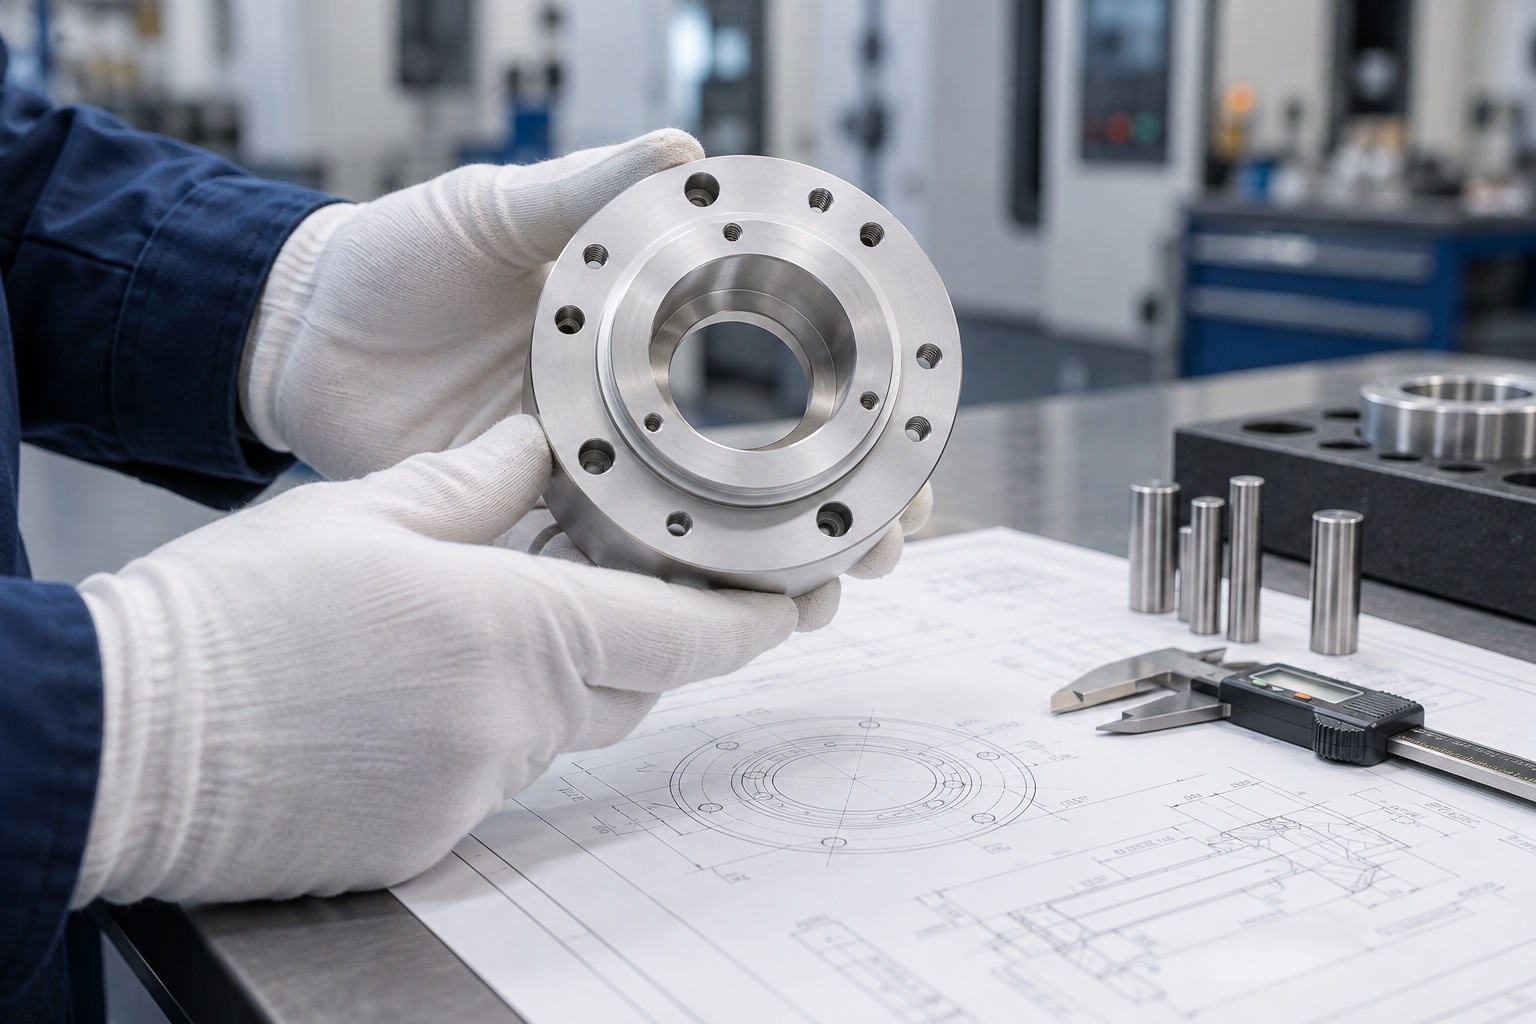
协作机器人编码器安装座图纸确认

协作机器人编码器安装座位于关节反馈系统附近,虽然体积不一定大,却直接影响编码器、轴承、转轴和关节壳体之间的装配关系。中心孔偏差、端面跳动或圆周孔位误差,都可能造成反馈信号不稳定、装配干涉或关节运转噪声。因此,这类零件加工不能只按普通法兰看待,而要围绕同轴度和基准体系建立工艺。

一、先确定中心基准

编码器安装座通常以中心孔、端面或定位止口作为主要基准。图纸评审时应确认编码器与电机轴、减速器输出端或轴承座的相对关系。如果中心孔只是走线避让,要求会不同;如果它承担定位功能,则需要重点控制孔径、圆度、同轴度和表面质量。

加工方案中应尽量让中心孔、端面和外圆在同一装夹状态下完成。这样可以减少多次找正误差,保证后续孔系与中心基准的关系稳定。

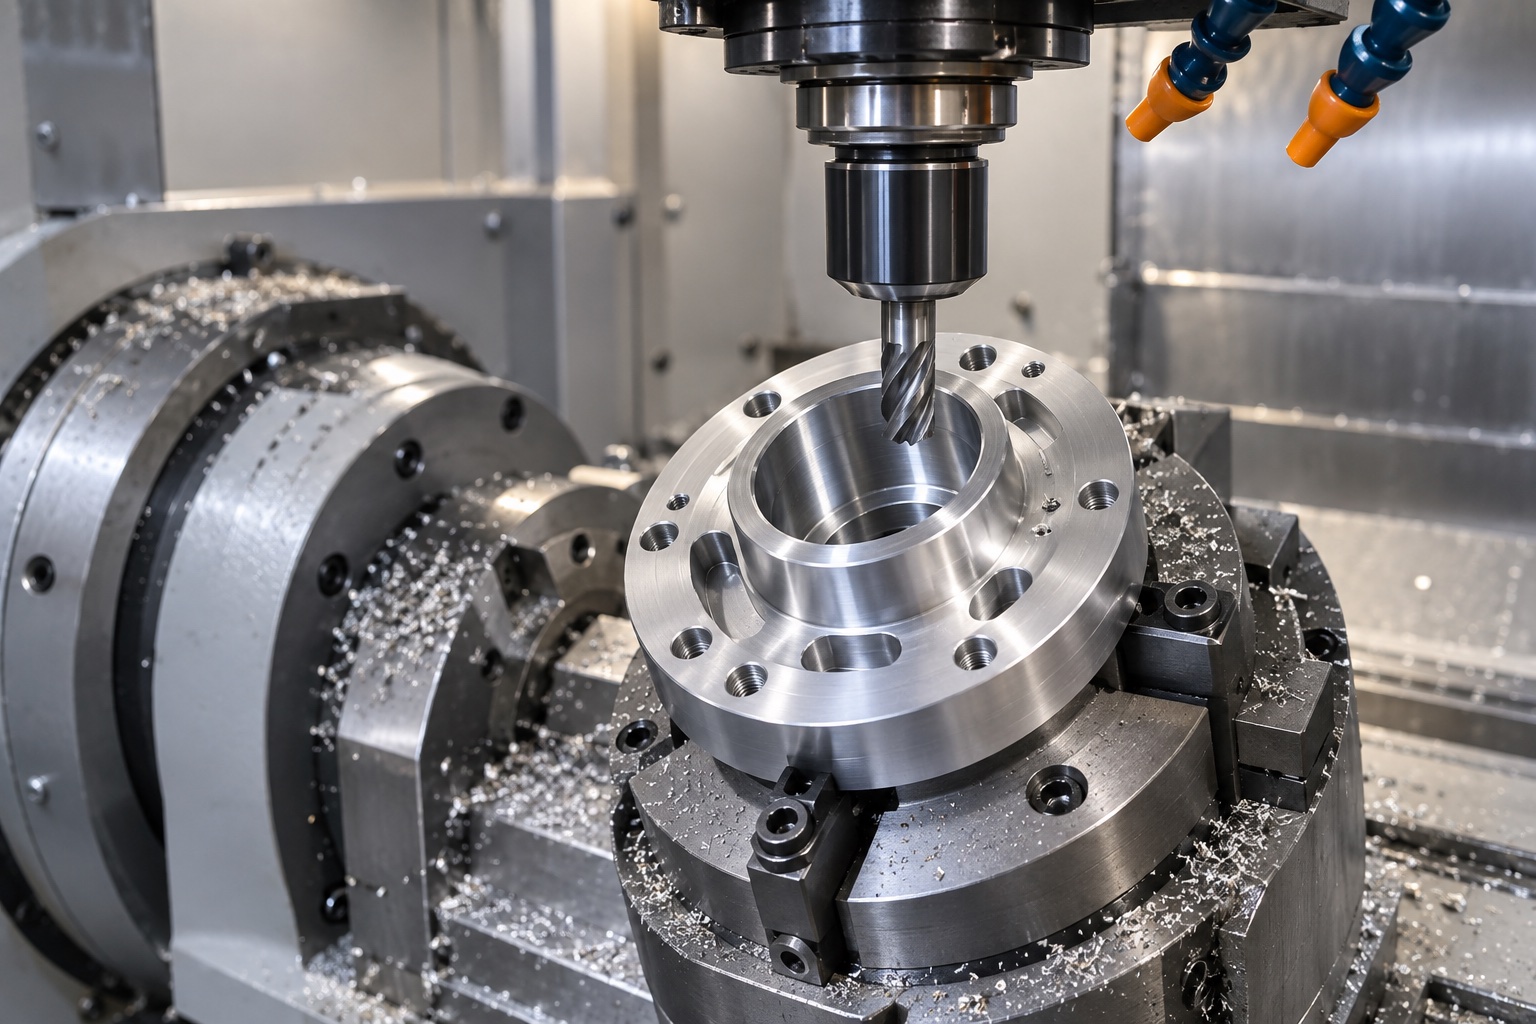
协作机器人编码器安装座CNC加工

二、孔系加工要控制累积误差

编码器安装座常有圆周安装孔、沉孔、螺纹孔和定位孔。孔系数量多时,单个孔看似公差不大,但累积到装配环节就会影响螺钉锁付和定位精度。四轴或车铣复合加工可以减少重复装夹,有利于保证孔系位置。

螺纹孔加工还要注意孔口毛刺和底孔深度。机器人关节内部空间紧凑,孔口毛刺可能影响贴合面,切屑残留也会影响装配清洁度。因此,去毛刺和清洁不是最后的附加动作,而应纳入工艺流程。

三、端面跳动影响装配贴合

编码器安装面如果端面跳动过大,会导致编码器安装后产生微小倾斜。对于高精度反馈系统,这种倾斜可能放大为信号偏差或机械摩擦。端面精加工时需要控制刀具状态、夹紧变形和切削余量,避免出现接刀痕或局部高点。

若零件后续需要阳极氧化,还要考虑膜层对孔径、螺纹和贴合面的影响。关键配合面是否允许阳极覆盖,应在图纸或技术要求中提前说明。

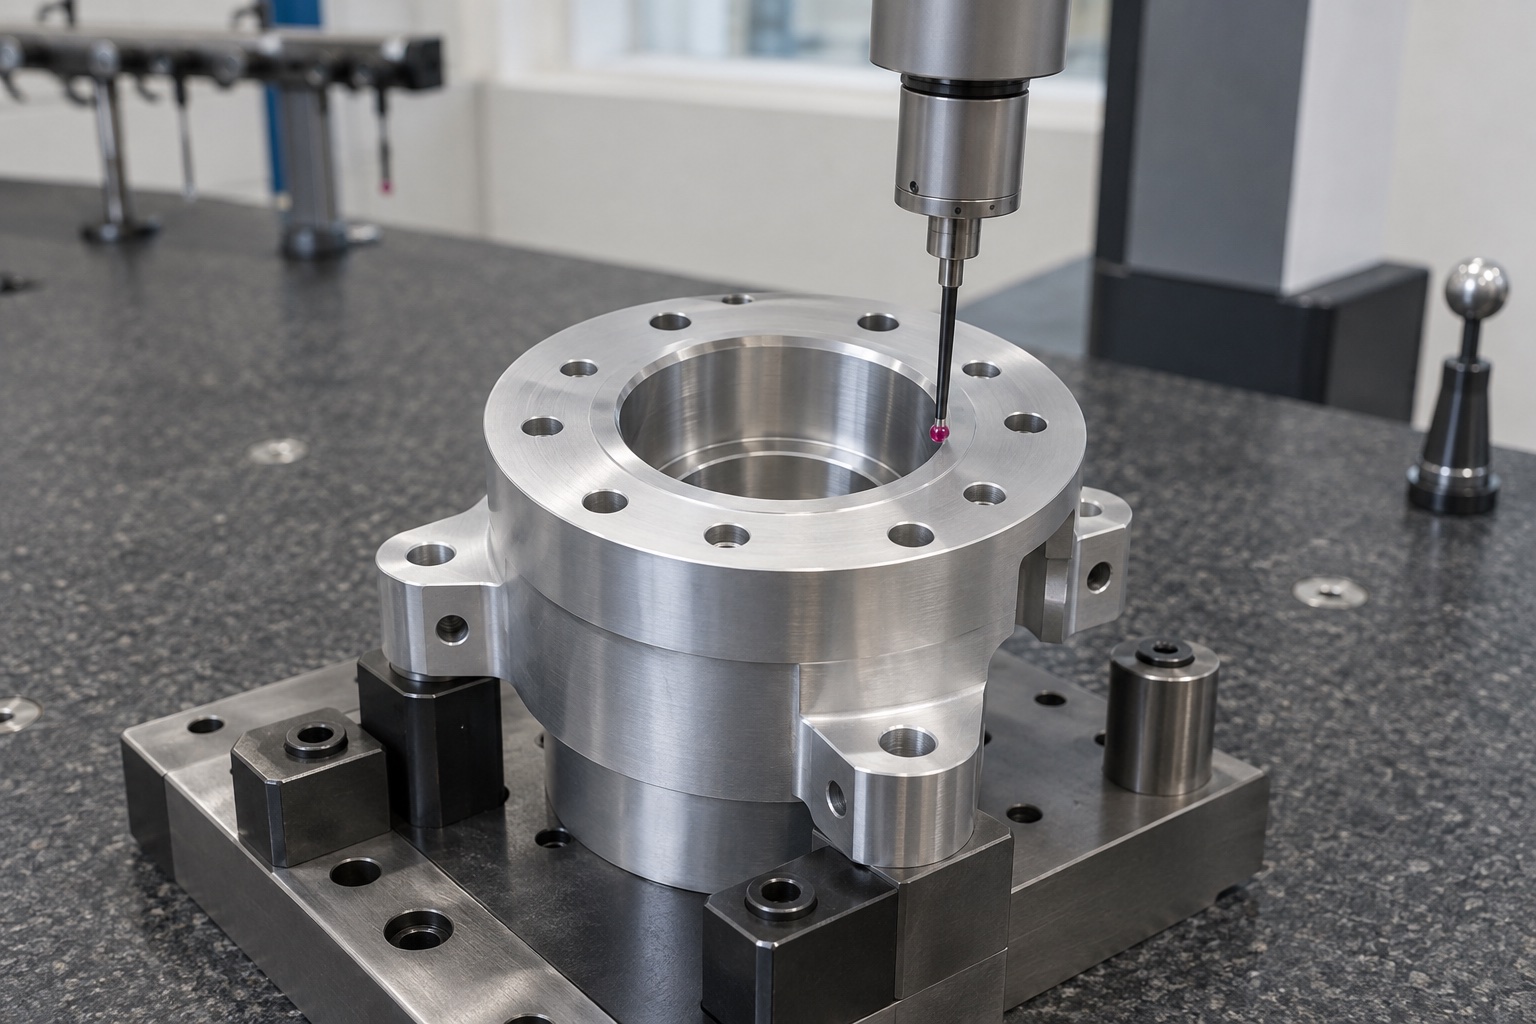
协作机器人编码器安装座三坐标检测

四、检测要覆盖位置关系

这类零件检测重点不是单独量外径,而是确认中心孔、端面、圆周孔系和定位凸台之间的位置关系。常见检测项目包括中心孔孔径、孔位度、同轴度、端面跳动、平面度和螺纹通止规检查。对于研发样件,还可以做装配试验,验证编码器安装是否顺畅。

批量加工时,建议用首件报告锁定基准和检测方法,并在加工过程中关注刀具磨损对孔径和孔位的影响。

五、北京精密制造项目的配合方式

协作机器人项目更新快,样件阶段经常会调整孔位、壁厚或避让结构。加工方如果能在图纸阶段提出装夹、检测和表面处理建议,就能减少后续返工。对编码器安装座来说,稳定的基准体系、可靠的孔系加工和完整检测记录,是保证装配精度的核心。

177-5111-8438

177-5111-8438

24小时服务热线

微信咨询
微信二维码

扫码添加微信
备注"公司+姓名"

tanghangyun@oemach.com

tanghangyun@oemach.com

邮箱